- Vom Präzisionssteuerung bis zur sicheren Zusammenarbeit
- Etablierte Techniken zur Kontrolle und Sicherheit
- Fortschrittliche Technologien und Künstliche Intelligenz für die Zukunft
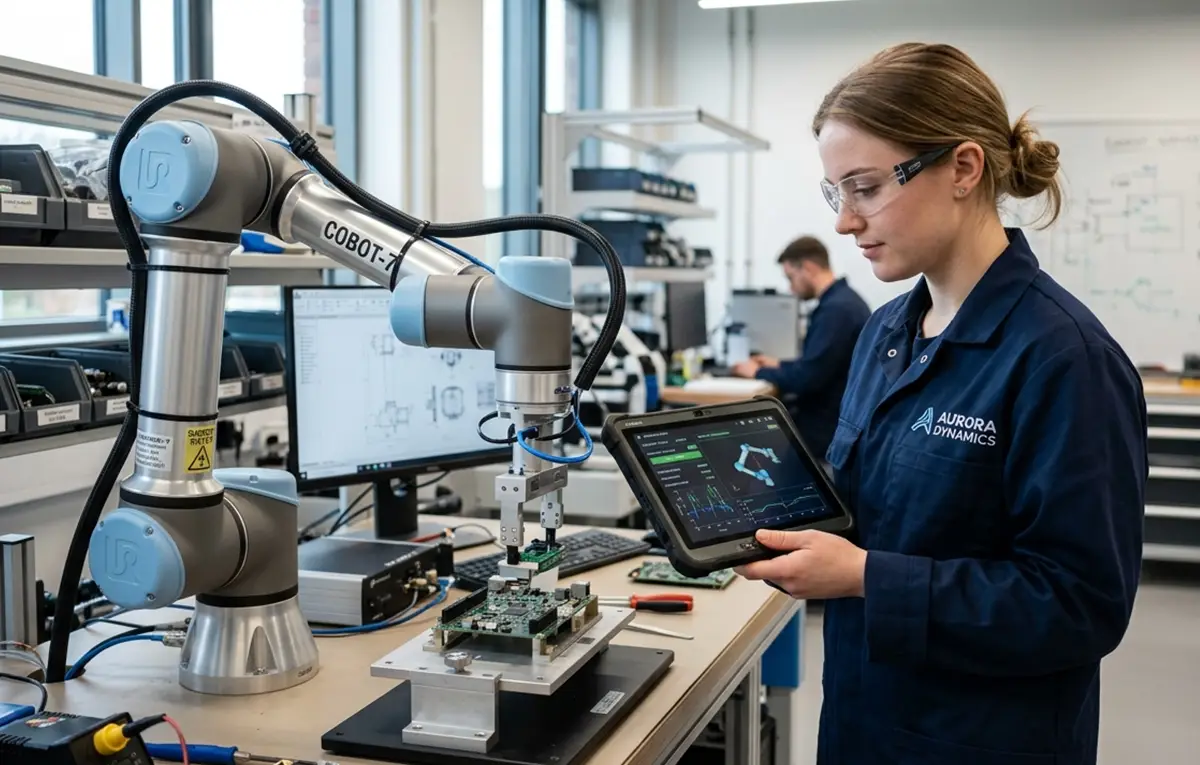
Von der Präzisionssteuerung bis zur sicheren Zusammenarbeit: Drehmomentsensoren liefern in der Robotik präzise Echtzeitdaten zur Leistungsoptimierung, für sichere Mensch-Maschine-Interaktionen und zur vorausschauenden Fehlerdiagnose. Ob die Vermeidung von Überlastung an Roboterarmen, die Erkennung von Unterspannungszuständen oder die Integration von KI und Machine Learning zur Leistungssteigerung – ohne moderne Drehmomentmesstechnik ist die kollaborative Robotik der Zukunft nicht denkbar.
Vom Präzisionssteuerung bis zur sicheren Zusammenarbeit
Drehmomentsensoren liefern in der Robotik präzise Echtzeitdaten zur Leistungsoptimierung, für sichere Mensch-Maschine-Interaktionen und zur vorausschauenden Fehlerdiagnose. Ob die Vermeidung von Überlastung an Roboterarmen, die Erkennung von Unterspannungszuständen oder die Integration von KI und Machine Learning zur Leistungssteigerung – ohne moderne Drehmomentmesstechnik ist die kollaborative Robotik der Zukunft nicht denkbar.
Die Drehmomentmessung ist ein kritischer Aspekt in der Robotik und anderen technischen Anwendungen, bei denen menschliche Interaktion im Spiel ist. Die Fähigkeit, das Drehmoment exakt zu messen, ermöglicht eine präzise Steuerung von Robotersystemen, was wiederum die Effizienz, Sicherheit und Leistung verbessert. Da sich die Technologie ständig weiterentwickelt, werden neue Messverfahren entwickelt, die eine noch höhere Genauigkeit und Präzision bieten.
Etablierte Techniken zur Kontrolle und Sicherheit
Eine der beliebtesten Methoden zur Drehmomentmessung in der Robotik ist der Einsatz von Drehmomentsensoren. Diese Sensoren sind darauf ausgelegt, die Torsionskraft (Drehkraft) zu messen, die auf die Welle eines Roboterarms oder einer anderen Komponente ausgeübt wird. Sie können verwendet werden, um Überlastungszustände (Over-Torque) zu erkennen und zu verhindern, die dazu führen könnten, dass der Roboterarm blockiert oder sogar ausfällt. Darüber hinaus können Drehmomentsensoren auch genutzt werden, um zu niedrige Drehmomente (Under-Torque) zu erkennen und zu vermeiden, was zu einem Leistungs- und Kraftverlust des Roboterarms führen könnte.
Eine weitere gängige Technik zur Drehmomentmessung in der Robotik ist die Verwendung von Encodern (Drehgebern). Encoder sind Sensoren, die eingesetzt werden, um die Position und Geschwindigkeit eines Roboterarms oder einer anderen Komponente zu messen. Sie können dabei helfen, sowohl Überlast- als auch Unterlastzustände zu erkennen und zu verhindern. Zusätzlich können Encoder genutzt werden, um Wellenbrüche zu registrieren und zu vermeiden, die auftreten können, wenn die Welle eines Roboterarms aufgrund übermäßiger Beanspruchung reißt oder bricht.
Fortschrittliche Technologien und Künstliche Intelligenz für die Zukunft
In den letzten Jahren wurden neue Messtechnologien entwickelt, die eine noch größere Genauigkeit und Präzision bieten. Beispielsweise wurde der Einsatz magnetoelastischer Sensoren als Möglichkeit zur Drehmomentmessung in der Robotik vorgeschlagen. Magnetoelastische Sensoren sind extrem empfindlich und können kleinste Änderungen im Drehmoment mit einem hohen Grad an Genauigkeit erfassen. Zudem sind sie immun gegen mechanische Störungen, was bei anderen Sensortypen ein Problem darstellen kann.
In Zukunft werden Techniken der Künstlichen Intelligenz (KI) und des Maschinellen Lernens (ML) vorausschutzlich eine immer wichtigere Rolle bei der Drehmomentmessung in der Robotik spielen. KI- und ML-Algorithmen können genutzt werden, um die von Drehmomentsensoren und Encodern gesammelten Daten zu analysieren und Vorhersagen über die Leistung des Roboterarms zu treffen. Darüber hinaus können diese Algorithmen dazu verwendet werden, die Leistung des Roboterarms zu optimieren, was wiederum Effizienz, Sicherheit und Leistungsfähigkeit steigert.
Zusammenfassend lässt sich sagen, dass die Drehmomentmessung ein entscheidender Faktor in der Robotik und anderen technischen Bereichen ist, insbesondere wenn es um die Interaktion mit Menschen geht. Der Einsatz von Drehmomentsensoren, Encodern, faseroptischen Sensoren sowie Kraft-/Momentensensoren stellt die derzeit gängigste Praxis in der Robotik dar. Darüber hinaus werden neue Messtechnologien wie KI- und ML-Algorithmen entwickelt, die noch mehr Genauigkeit und Präzision versprechen. Diese neuen Technologien werden in Zukunft mit großer Wahrscheinlichkeit eine immer zentralere Rolle in der Drehmomentmessung innerhalb der Robotik spielen – ebenso wie in allen anderen technischen Anwendungen, die eine Interaktion zwischen Mensch und Maschine erfordern.