Robótica y sistemas autónomos
Una articulación de robot apenas deja espacio para tecnología de medición adicional. Al mismo tiempo, el control debe reaccionar con tal rapidez que una colisión se detecte antes de convertirse en un peligro. Y como los robots funcionan en servicio continuo, la sensórica no debe derivar ni requerir mantenimiento durante años.
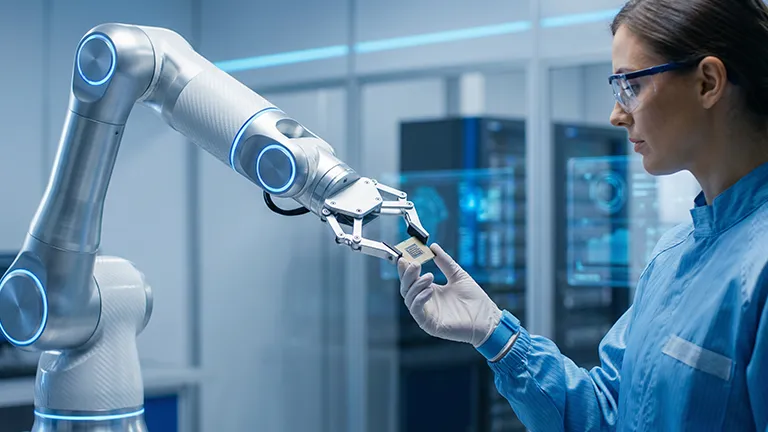
Los métodos clásicos obligan aquí a hacer concesiones: las galgas extensométricas necesitan una transmisión de señal desde el eje rotativo, los anillos colectores se desgastan y las bridas de medición añadidas ocupan precisamente el espacio de instalación del que carece un brazo esbelto.
El principio magnetoelástico resuelve el conflicto, porque el propio eje se convierte en el sensor. No hay ningún componente adicional en el flujo de fuerza, ningún contacto mecánico y, por tanto, nada que pueda desgastarse.
Aplicaciones de la medición de par en robótica
Robots colaborativos (cobots)
La colaboración segura entre personas y máquinas requiere una monitorización fiable de fuerzas y pares. La sensórica detecta las desviaciones más pequeñas en la curva de par y proporciona a la función de seguridad la información que necesita para evitar una colisión en lugar de registrarla a posteriori.
Robots móviles autónomos y AGV
En las ruedas motrices y los sistemas de dirección, el par muestra cómo se distribuye realmente la carga, con distintos suelos, cargas y maniobras. Esto mejora el control de tracción y la maniobrabilidad, y permite comparar el consumo de energía por trayecto.
Efectores finales y herramientas acopladas
Los elementos de agarre, las unidades de atornillado, las pinzas de soldadura y las herramientas de inspección solo pueden controlarse tan bien como se mida el proceso en el punto central de la herramienta (TCP). Integramos la medición de par, fuerza y ángulo directamente en la herramienta, allí donde realmente tiene lugar el proceso.
Requisitos de diseño
Baja latencia para el control
La cadena de medida es lo bastante corta como para trabajar dentro del lazo de control en lugar de limitarse a registrar. A través del bus CAN o UART, el valor medido llega allí donde el control lo necesita.
Integración en ejes existentes
El sensor puede integrarse en ejes huecos y en estructuras de reductor existentes. No es necesario diseñar el tren de transmisión en torno a la tecnología de medición.
Rotativo y estático
El mismo sistema mide durante el movimiento y en retención. Para los ejes que deben mantener una posición contra una carga, se elimina así la necesidad de un segundo sensor.
Magnitudes adicionales
Además del par, pueden registrarse el ángulo de torsión y la aceleración. Esto mejora el comportamiento de amortiguación y la reducción de vibraciones en sistemas de varios ejes.
Valores técnicos orientativos
Adaptamos el diseño concreto a la geometría de su eje, su perfil de carga y su situación de montaje.
Productos y servicios adecuados
Tecnología de medición de par
La tecnología base: medición directamente en el eje, sin ningún componente adicional en el flujo de fuerza.
Ver →OEMMedición en eje hueco
Sensórica que se traslada al interior del eje hueco en lugar de situarse al lado, para brazos esbeltos y actuadores compactos.
Ver →OEMSoluciones OEM
Desde la muestra funcional para la investigación hasta la serie para el fabricante de robots.
Ver →AplicaciónMedición de par en robótica: seguridad y futuro de la interacción persona-máquina
Seguir leyendo →FundamentosSensores de par como base para motores eléctricos seguros
Seguir leyendo →ComparaciónTecnología de sensores de par magnetostrictivos frente a galgas extensométricas
Seguir leyendo →Consulte su tarea de medición para sistemas robóticos.
El espacio de instalación, el rango de par, la velocidad de giro y la interfaz deseada bastan para una primera valoración. Le diremos si la medición puede integrarse en su eje existente y qué se necesitaría para ello.